Ik denk dat dit het geval is

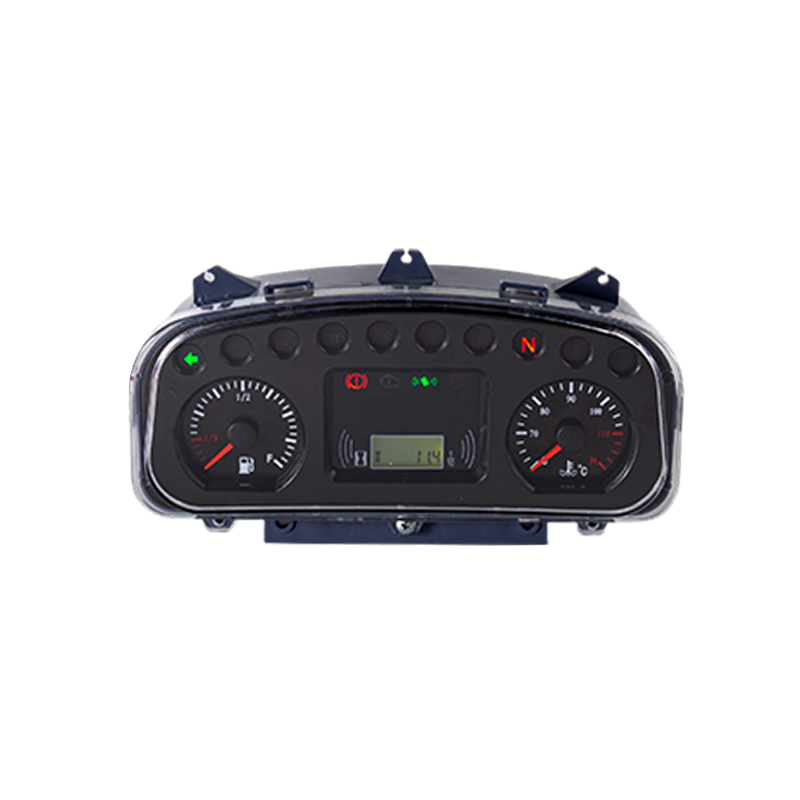
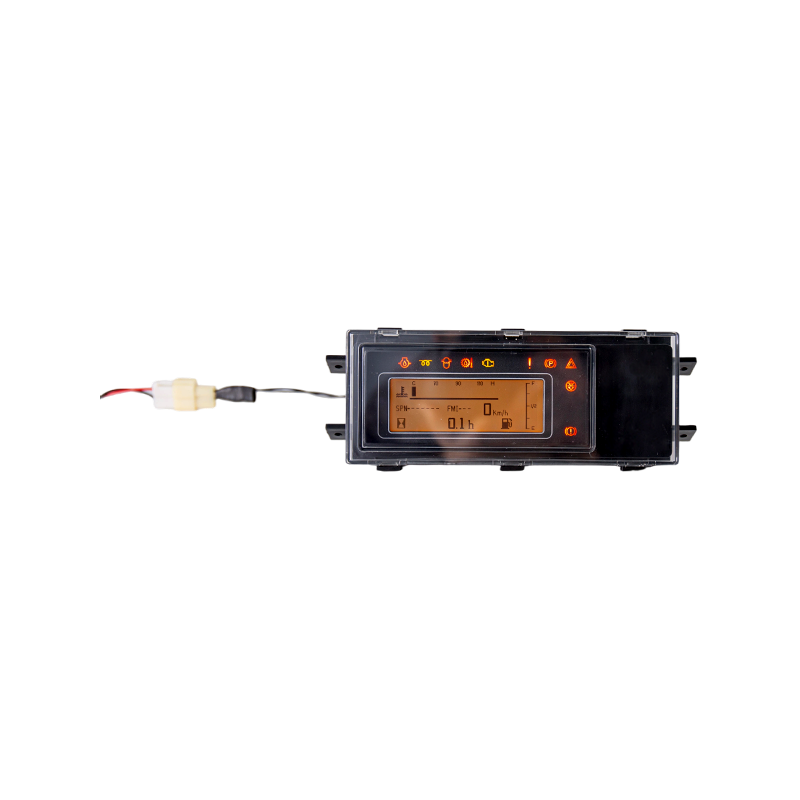
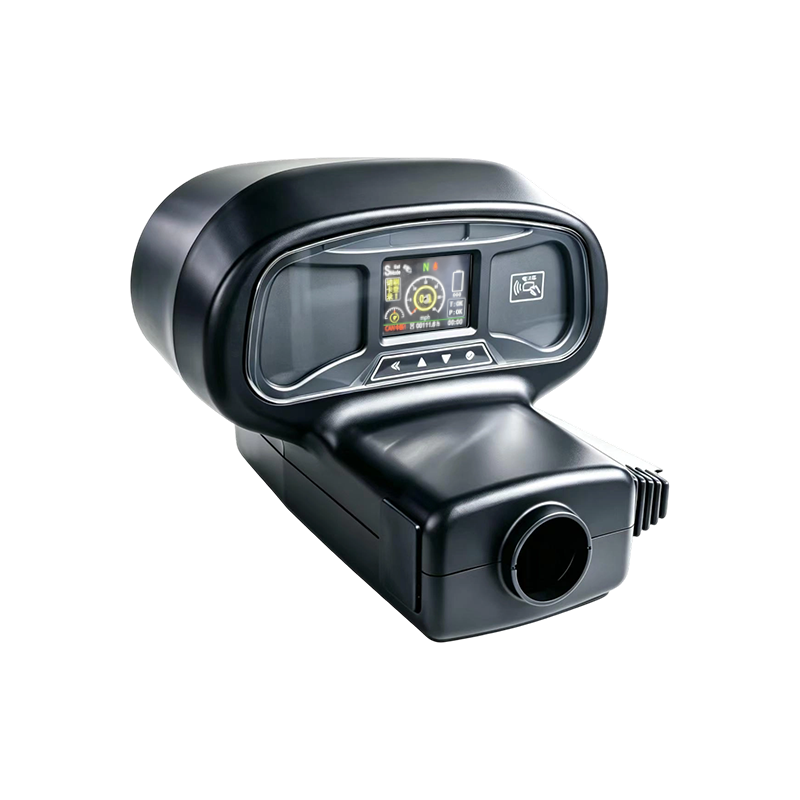
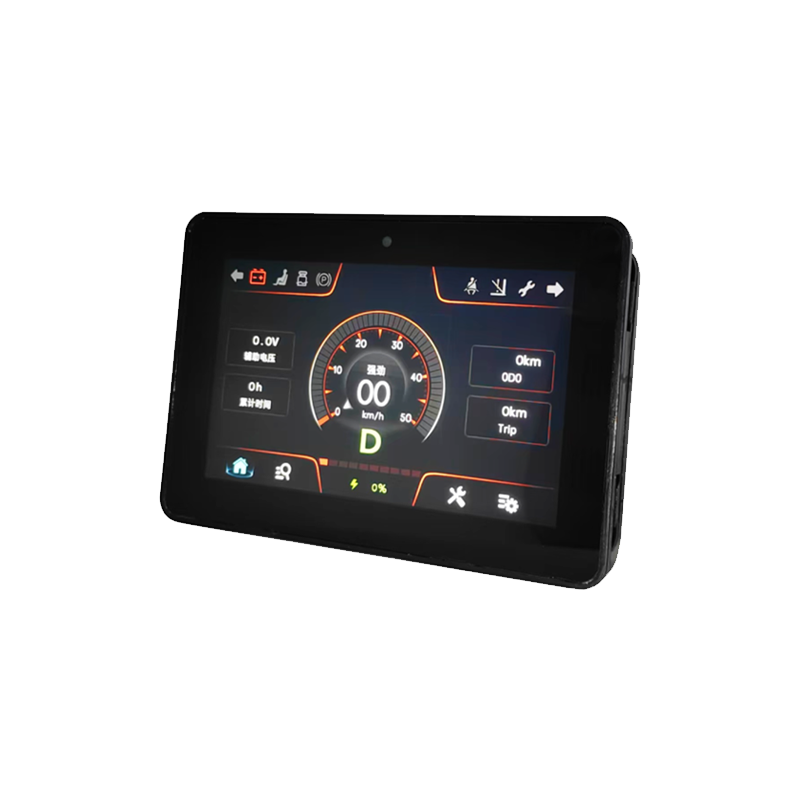
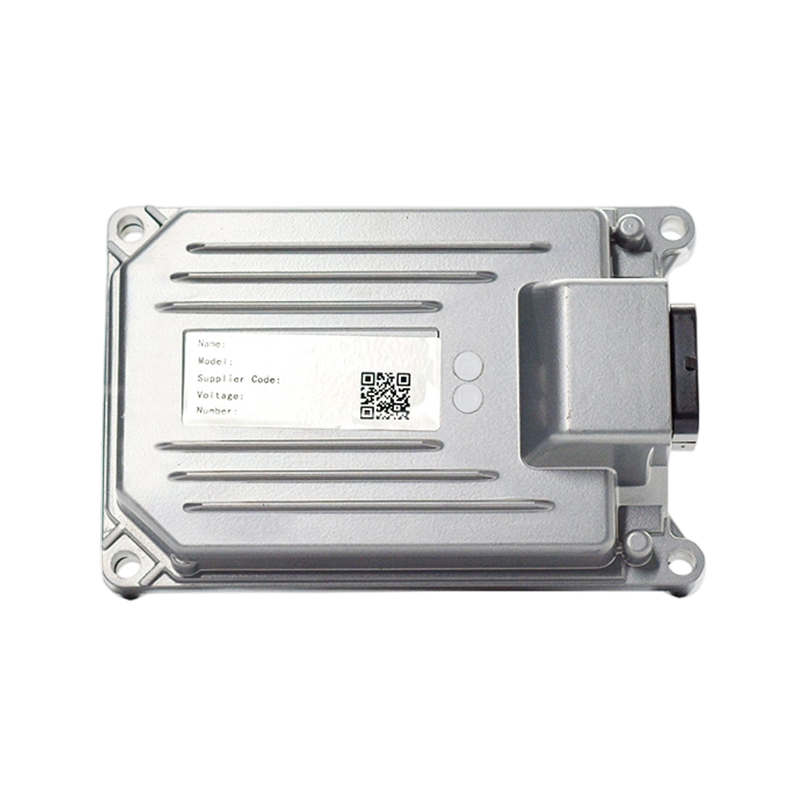
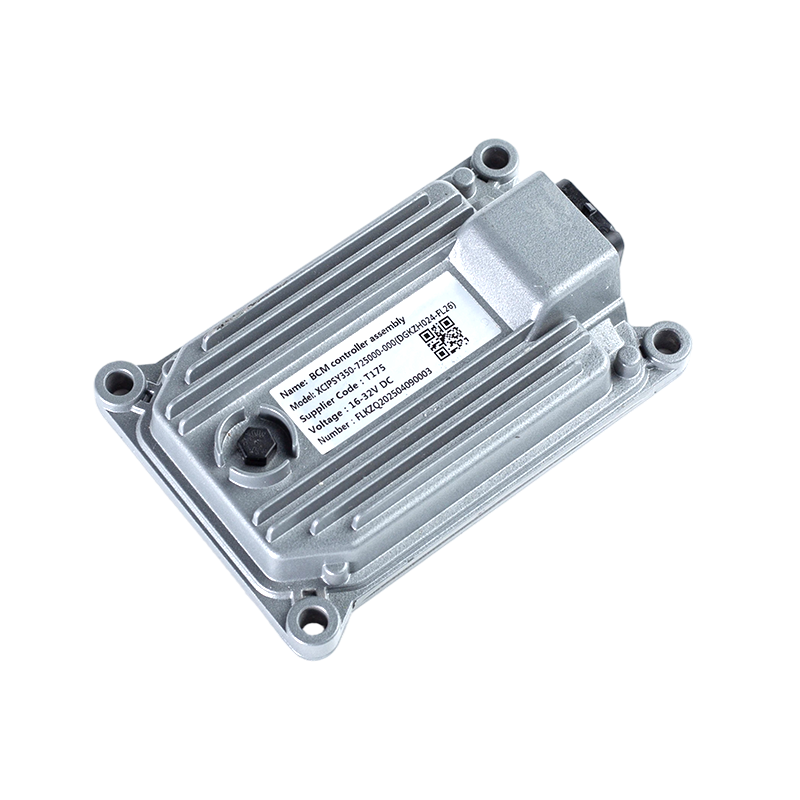
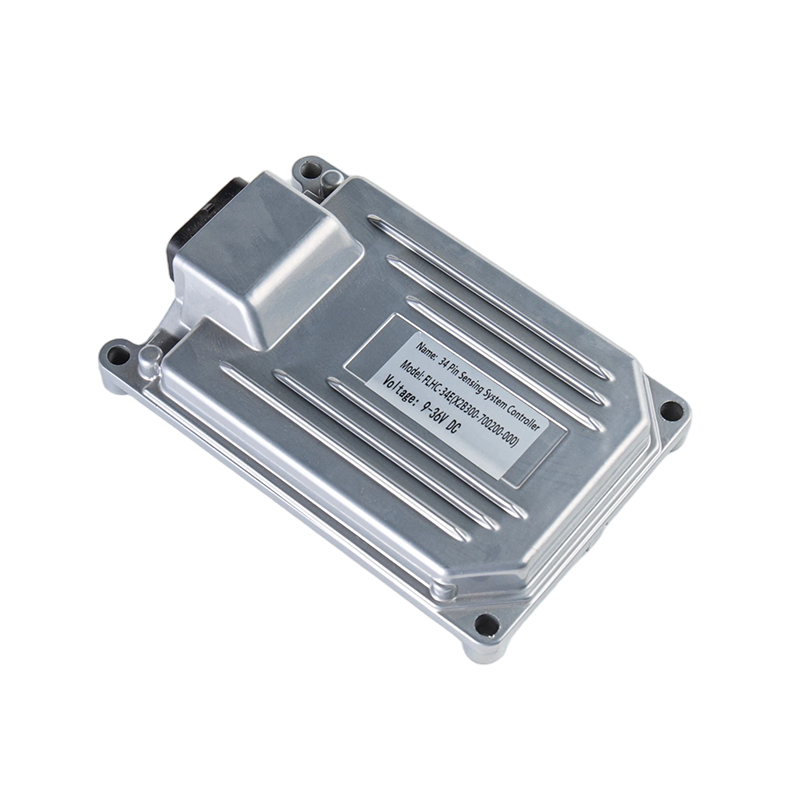
Industriële voertuigen, zoals vorkheftrucks, graafmachines, landbouwmachines en mijnbouwapparatuur, opereren in enkele van de meest veeleisende omgevingen op aarde. Achter de naadloze werking van deze enorme machines schuilt een cruciaal elektronisch onderdeel: de Industrial Vehicle Controller. Dit artikel biedt een diepgaande duik in de technologie, toepassingen en het architectonische ontwerp van dit robuuste elektronische brein, waardoor inkoopmanagers en technische teams weloverwogen beslissingen kunnen nemen voor hun wagenpark.
1. Inleiding tot controllers voor industriële voertuigen
Een industriële voertuigcontroller is de centrale elektronische commando-eenheid die verantwoordelijk is voor het beheren, bewaken en uitvoeren van specifieke operationele taken binnen zware voertuigen. In tegenstelling tot standaard auto-elektronica of commerciële computersystemen, zijn deze apparaten speciaal ontworpen om extreme fysieke en elektrische belasting te weerstaan.
Ze fungeren als het brein van het voertuig, verwerken de input van verschillende sensoren, operators en veiligheidssystemen en vertalen die gegevens naar precieze fysieke bewegingen. Van het aansturen van hydraulische kleppen tot het beheren van de distributie van de hybride aandrijflijn: deze controllers zorgen voor een hoge efficiëntie, veiligheid en operationele precisie.
2. Belangrijke technische classificaties en architecturen
Industriële controllers worden gecategoriseerd op basis van hun verwerkingscapaciteit, invoer- en uitvoerkanaaldichtheid en communicatiemogelijkheden. Het selecteren van de juiste architectuur is essentieel voor optimale voertuigprestaties.
2.1 Programmeerbare logische controllers versus elektronische regeleenheden
In de industriële voertuigsector vallen controllers over het algemeen in twee categorieën:
- Centrale elektronische regeleenheden: Dit zijn sterk geïntegreerde eenheden die de kerndynamiek van het voertuig, de motorparameters en complexe veiligheidsalgoritmen beheren. Ze gebruiken realtime besturingssystemen om responstijden op millisecondenniveau te garanderen.
- Gedistribueerde I/O-controllers: Deze kleinere units worden in de buurt van specifieke subsystemen geplaatst, zoals het hydraulische blok of het cabinedashboard. Ze verzamelen lokale sensorgegevens en sturen deze terug naar de centrale elektronische eenheid, waardoor de complexiteit van de voertuigkabelboom wordt verminderd.
2.2 Elektrische architectuur en input-outputbeheer
Een robuuste controller moet verschillende signaaltypen tegelijkertijd verwerken. Deze omvatten digitale ingangen voor schakelposities, analoge ingangen voor druk- en temperatuursensoren en hoogfrequente pulsingangen voor snelheidsmeting. Aan de uitgangszijde zijn pulsbreedtemodulatie-uitgangen essentieel voor het soepel aansturen van proportionele hydraulische kleppen, waardoor schokkerige bewegingen bij zware heftoepassingen worden voorkomen.
3. Cruciale technische vereisten voor zware omgevingen
Technische voertuigen worden geconfronteerd met zware omstandigheden die de standaardelektronica onmiddellijk zouden vernietigen. Daarom moeten controllers voor industriële voertuigen voldoen aan strikte productie- en testnormen.
3.1 Bescherming tegen binnendringing en afdichting
Blootstelling aan stof, water en chemicaliën zijn voortdurende bedreigingen. Hoogwaardige controllers zijn voorzien van volledig afgedichte behuizingen, waarbij vaak gebruik wordt gemaakt van gegoten aluminium behuizingen met speciale ademende membranen. Dit maakt interne drukvereffening mogelijk terwijl de hoge beschermingsgraad behouden blijft, zodat er tijdens snelle temperatuurwisselingen geen vocht in de behuizing kan condenseren.
3.2 Trillings- en schokbestendigheid
Zware machines genereren enorme trillingskrachten. Industriële controllers zijn gebouwd met robuuste printplaten, versterkte connectorpinnen en potverbindingen die de interne elektronica inkapselen. Dit structurele ontwerp voorkomt scheuren in de soldeerverbinding en het loskomen van componenten tijdens continu gebruik op ruw terrein.
3.3 Elektromagnetische compatibiliteit
Het elektrische systeem van een technisch voertuig is notoir luidruchtig. Starters, dynamo's en elektromotoren met hoog vermogen genereren aanzienlijke elektromagnetische interferentie. Voertuigcontrollers moeten beschikken over robuuste interne filtering, transiënte spanningsonderdrukkingsdiodes en afgeschermde behuizingen om datacorruptie of onverwachte systeemresets te voorkomen.
4. Technische vergelijking van controllerspecificaties
Om technische teams te helpen bij het kiezen van het juiste hardwareplatform, schetst de onderstaande tabel de typische technische verschillen tussen standaard-, midden- en hogere voertuigcontrollers.
| Controllerlaag | Type kernprocessor | Typische ingangskanalen | Typische uitgangskanalen | Communicatie-interfaces | Primaire toepassingsgebieden |
|---|---|---|---|---|---|
| Compacte laag | 16-bits microcontroller | 8 tot 16 kanalen | 4 tot 8 kanalen | Enkele CAN-buslijn | Kleine bediening van uitrustingsstukken en eenvoudige cabinebewaking |
| Geavanceerde laag | 32-bits hogesnelheidsprocessors | 16 tot 32 kanalen | 12 tot 24 kanalen | Dubbele CAN-buslijnen en LIN-bus | Tractiecontrole voor vorkheftrucks en middelgrote hydraulische systemen |
| Premium niveau | Dual Core-veiligheidsprocessors | 32 tot 64 kanalen | 24 tot 48 kanalen | Meerdere CAN-lijnen en Ethernet | Autonome mijnbouwtrucks en complexe graafmachines |
5. Belangrijkste toepassingsscenario's in moderne technische voertuigen
Controllers voor industriële voertuigen worden ingezet in een breed scala van industrieën, die elk specifieke softwareparameters en hardwareconfiguraties vereisen.
5.1 Materiaalbehandelingsapparatuur
Bij elektrische vorkheftrucks en reachtrucks regelt de controller de synchronisatie tussen tractiemotoren en hydraulische hefpompen. Het implementeert nauwkeurige snelheidsversnellingscurves, voorkomt terugrollen op hellingen en bewaakt de ontladingsniveaus van de accu om het energieverbruik te optimaliseren.
5.2 Grondverzet- en bouwmachines
Voor graafmachines en laders beheert de controller het koppel van de hydraulische pomp dynamisch op basis van de motorbelasting. Door de proportionele kleppen continu aan te passen, kunnen operators soepele bewegingen over meerdere assen uitvoeren, waardoor de cyclustijden worden verbeterd en het brandstofverbruik wordt verlaagd.
5.3 Land- en bosbouwvoertuigen
In tractoren en oogstmachines communiceren controllers met geautomatiseerde stuursystemen en implementeren ze besturingsnetwerken. Deze integratie zorgt ervoor dat aanbouwdelen in perfecte harmonie werken met de rijsnelheid van het voertuig, waardoor landbouw met hoge precisie mogelijk wordt.
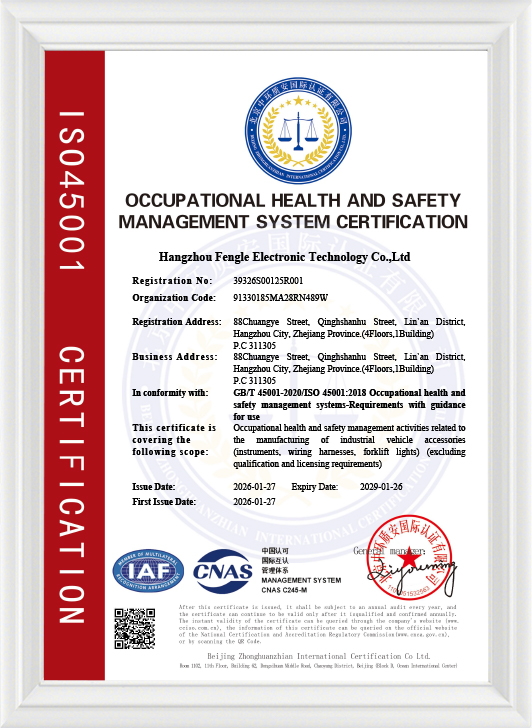
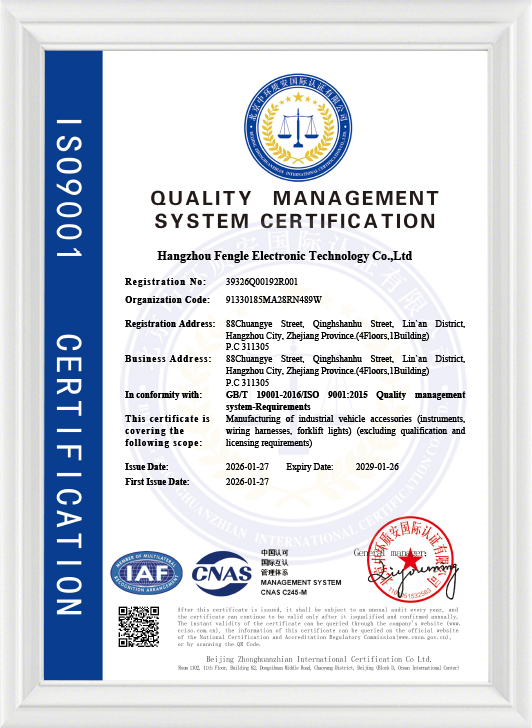
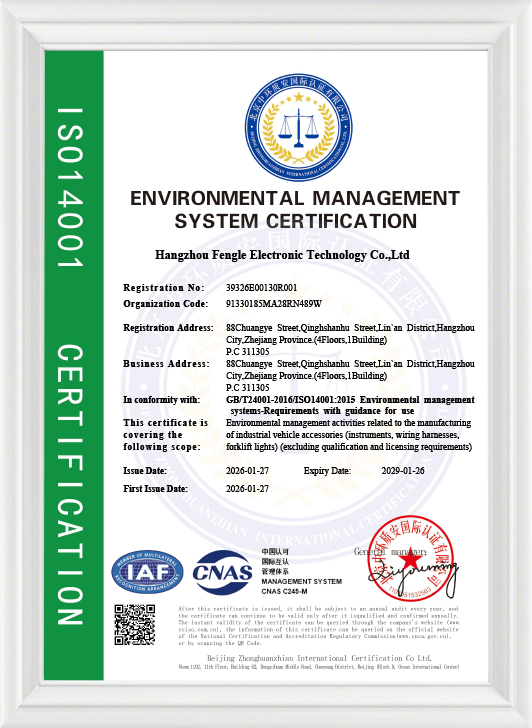
6. Technische en servicevoordelen van Hangzhou Fengle Electronic Technology Co Ltd
Bij het selecteren van een productiepartner voor industriële voertuigelektronica zijn technische expertise en betrouwbare productieprocessen van cruciaal belang. Hangzhou Fengle Electronic Technology Co Ltd levert toonaangevende oplossingen via de volgende duidelijke voordelen:
- Uitgebreide technische integratie: Als nationale hightech onderneming integreert het bedrijf ontwerp, onderzoek, ontwikkeling, productie en verkoop naadloos. Deze end-to-end controle garandeert dat elk product perfect aansluit bij de technische specificaties van de klant.
- Geavanceerde aanpassingsmogelijkheden: Het bedrijf erkent dat geen twee technische voertuigen identiek zijn en biedt uiterst betrouwbare oplossingen op maat. Hardware-indelingen en software-algoritmen kunnen worden aangepast om aan specifieke operationele vereisten te voldoen.
- Rigoureus kwaliteitsmanagementsysteem: Elke controller ondergaat een strikte screening op omgevingsstress, functionele tests en trillingstests om langdurige betrouwbaarheid in het veld te garanderen.
- Robuuste technische ondersteuning: Klanten ontvangen uitgebreide ondersteuning voor de productlevenscyclus, van initiële schematische evaluaties en prototypeontwikkeling tot grootschalige implementatie en veldoptimalisatie.
7. Veelgestelde vragen over voertuigcontrollers
FAQ 1: Hoe communiceren industriële voertuigcontrollers met andere delen van de machine?
De meeste moderne units maken gebruik van het Controller Area Network-busprotocol, gewoonlijk CAN-bus genoemd, samen met protocollen op een hoger niveau, zoals J1939. Hierdoor kunnen verschillende modules, zoals de motor, transmissie en display, gegevens op hoge snelheid delen via één enkel paar draden, waardoor de complexiteit van de bekabeling wordt verminderd.
FAQ 2: Wat is het doel van het gebruik van dual-coreprocessors in high-tier controllers?
Dual-core processors worden vaak gebruikt om aan strenge functionele veiligheidseisen te voldoen. Eén kern verzorgt de belangrijkste applicatielogica, terwijl de tweede kern de berekeningen onafhankelijk verifieert. Als er een discrepantie wordt gedetecteerd, wordt het systeem veilig uitgeschakeld of gaat het in de noodmodus om ongelukken te voorkomen.
FAQ 3: Kunnen deze controllers veilig werken in extreme winter- of zomeromstandigheden?
Ja, voertuigcontrollers van industriële kwaliteit zijn ontworpen met behulp van gespecialiseerde auto-onderdelen waardoor ze betrouwbaar kunnen functioneren over een breed temperatuurspectrum, doorgaans variërend van min 40 tot plus 85 graden Celsius.
FAQ 4: Hoe worden software-updates op deze eenheden beheerd nadat het voertuig is ingezet?
Software-updates worden meestal uitgevoerd via de CAN-businterface met behulp van een diagnosetool, of via geïntegreerde draadloze telematicamodules waarmee wagenparkbeheerders firmware draadloos kunnen implementeren, waardoor aanzienlijke onderhoudstijd wordt bespaard.
FAQ 5: Wat is proportionele vermogensregeling en waarom is dit belangrijk voor de hydrauliek?
Proportionele regeling omvat het variëren van de elektrische stroom die naar een hydraulische magneetklep wordt gestuurd, in plaats van deze alleen maar volledig in of uit te schakelen. Hierdoor kan de controller de vloeistofstroom soepel regelen, waardoor de machinist nauwkeurige controle krijgt over de hef-, kantel- en rotatiemechanismen.